

















Par Felix Lee, PDG de Forgecise Examen par des experts et vérification des faits par Forgecise Groupe de recherche métallurgique Dernière mise à jour : 25 juillet 2026
Table of Contents
Résumé rapide
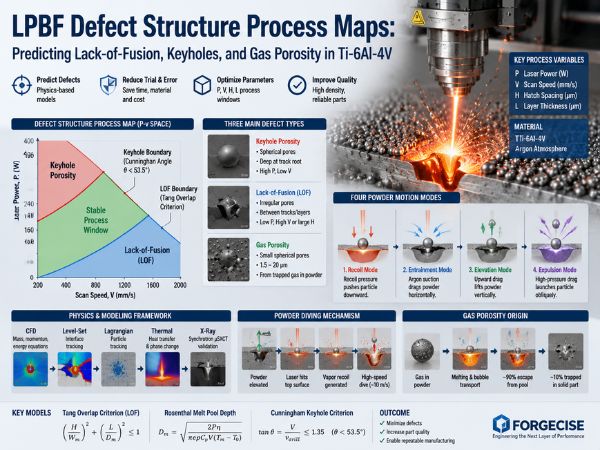
Qu’est-ce qu’une carte de processus de structure de défaut (DSPM) dans LPBF ? Une carte des processus de structure des défauts (DSPM) est un diagramme physique qui représente la puissance du laser (P), la vitesse de balayage (V) et l’espacement des hachures (H) afin de visualiser précisément la formation des différents défauts de fabrication lors de l’impression 3D métal. Au lieu de procéder par essais et erreurs interminables, les ingénieurs utilisent les DSPM pour déterminer les paramètres d’impression sûrs.
Pourquoi la densité d’énergie volumique (VED) ne parvient-elle pas à prédire les défauts ? La méthode VED réduit les paramètres de procédé à un seul nombre (E = P / (V × H × L)). Or, cette méthode est inefficace car différentes combinaisons de paramètres peuvent donner exactement la même valeur VED tout en créant des formes de bain de fusion totalement différentes, ce qui peut entraîner un manque de fusion dans une configuration et un affaissement du trou de serrure dans une autre.
Comment prédire les limites des défauts LPBF ? * Manque de fusion (LOF) : Causé par un mauvais chevauchement des traces de fusion. Prédit en combinant le modèle de chevauchement géométrique de Tangs $\left(\frac{H}{W_m}\right)^2 + \left(\frac{L}{D_m}\right)^2 \le 1$ avec l’équation thermique 3D de Rosenthal pour la profondeur ($D_m$) et la largeur ($W_m$) du bain de fusion.
- Porosité en trou de serrure : Provoquée par l’effondrement de la dépression de vapeur sous haute puissance et faible vitesse. Prédite lorsque l’angle de la paroi avant du trou de serrure descend en dessous de 53,5° (tan θ ≤ 1,35) selon le modèle de Cunningham.
- Porosité gazeuse : Ce phénomène est dû à la présence de gaz emprisonné dans la poudre de matière première. Environ 90 % des bulles de gaz s’échappent lors de la fusion, mais environ 10 % restent piégées dans la partie solide.
1. Le principal défi du contrôle qualité LPBF
La fusion laser sur lit de poudre (LPBF) s’impose comme une technique de pointe dans la fabrication additive métallique. Elle permet de réaliser des pièces de précision pour les moteurs aérospatiaux, les implants médicaux et les structures métalliques. Cependant, les défauts internes demeurent son principal obstacle.
Une pièce imprimée peut paraître impeccable en surface tout en dissimulant des micro-vides à l’intérieur. Sous l’effet de cycles de charge répétés, ces vides cachés provoquent des fissures de fatigue qui détruisent les composants. Pour que les pièces LPBF soient prêtes pour des applications critiques, il est essentiel d’abandonner les approximations et d’utiliser des modèles physiques précis afin de détecter les défauts avant l’impression.
En 2020, les chercheurs Jerard V. Gordon, Sneha P. Narra, Ross W. Cunningham, He Liu, Hangman Chen, Robert M. Suter, Jack L. Beuth et Anthony D. Rollett ont publié une étude marquante dans Fabrication additive titré « Cartographie des processus de structure des défauts pour la fabrication additive par fusion laser sur lit de poudre » (Vol 36, 101552). Leurs travaux ont utilisé la tomographie par rayons X à microfaisceau synchrotron ($\mu$SXCT) au Laboratoire national d’Argonne pour montrer que les vides internes suivent des règles distinctes dans l’espace des paramètres.
À ForgeciseNous utilisons ces principes pour concevoir des outils de prédiction et définir des lignes directrices. Vous trouverez ci-dessous une description détaillée du fonctionnement des cartographies des processus de structure des défauts (DSPM) et de leur application en production.
2. Pourquoi la densité énergétique volumique (DEV) est insuffisante
Les ingénieurs de procédés s’appuient souvent sur la densité énergétique volumique (DEV) pour choisir les paramètres : $$E = \frac{P}{V \cdot H \cdot L}$$
Où:
- $E$ = Densité d’énergie ($\text{J/mm}^3$)
- $P$ = Puissance du laser ($\text{W}$)
- $V$ = Vitesse de balayage ($\text{mm/s}$)
- $H$ = Espacement des hachures ($\text{mm}$)
- $L$ = Épaisseur de la couche ($\text{mm}$)
La VED offre une règle empirique rapide, mais elle ne peut pas prédire les défauts de manière fiable.
Là où la VED échoue
Deux ensembles de paramètres peuvent donner la même valeur VED mais produire des défauts opposés :
- Espaces non fondus dus à un grand espacement des haubans : Si vous augmentez l’espacement des hachures $H$ et diminuez l’épaisseur de la couche externe $L$, $E$ reste identique. Mais si $H$ dépasse la largeur réelle du bain de fusion $W_m$, de la poudre non fondue reste piégée entre les lignes de balayage, créant de graves problèmes. Manque de fusion (LOF) vides.
- Rapports d’aspect extrêmes : Une puissance élevée associée à une vitesse élevée (P→, V→) peut égaler la tension d’échange cationique (VED) d’une faible puissance associée à une faible vitesse (P→, V→). Cependant, la première configuration crée un bain de fusion conducteur peu profond, tandis que la seconde creuse un trou de serrure profond et instable.
La formation de défauts dépend de la géométrie locale du bain de fusion, du chevauchement des pistes et de la stabilité des poches de vapeur, et non d’une seule valeur d’énergie globale.
3. Les 3 principaux types de porosité LPBF
Les scans CT synchrotron révèlent trois principaux types de vides dans le Ti-6Al-4V imprimé :
                          LPBF DEFECT TYPES
                                  │
         ┌────────────────────────┼────────────────────────┐
         ▼                        ▼                        ▼
┌──────────────────┐     ┌──────────────────┐     ┌──────────────────┐
│  Lack of Fusion  │     │ Keyhole Porosity │     │   Gas Porosity   │
└────────┬─────────┘     └────────┬─────────┘     └────────┬─────────┘
         │                        │                        │
 ┌───────┴───────┐        ┌───────┴───────┐        ┌───────┴───────┐
 │• Irregular    │        │• Near-Spherical│        │• Small Sphere │
 │• Large Size   │        │• Deep Location│        │• 1.5 - 20 μm  │
 │• Unmelted Pow │        │• Vapor Pinch  │        │• Feedstock Gas│
 └───────────────┘        └───────────────┘        └───────────────┘
1. Porosité due au manque de fusion (LOF)
- Forme et caractéristiques : Grandes cavités irrégulières et non sphériques contenant souvent des grains de poudre non fondus.
- Cause: Un apport d’énergie insuffisant laisse des traces de fusion trop étroites ou peu profondes pour faire fondre complètement les passes adjacentes ou les couches sous-jacentes.
- Emplacement CT : Trouvé le long des bords des pistes de balayage ou des limites des couches.
2. Porosité en trou de serrure
- Forme et caractéristiques : Cavités rondes ou ovales situées profondément à la base des traces de fonte.
- Cause: Une puissance laser élevée combinée à une faible vitesse de balayage (P→, V→) crée une cavité profonde et étroite sous la pression de vapeur du métal liquide. Lorsque les parois liquides ondulent et s’effondrent, des poches de gaz se détachent au fond et se figent sous l’effet d’un refroidissement rapide.
- Emplacement CT : Concentré près de la base des coulées de fusion profondes.
3. Porosité gazeuse
- Forme et caractéristiques : De minuscules sphères lisses dont le diamètre varie de 1,5 µm à 20 µm.
- Cause: Des poches de gaz (comme des bulles d’argon) se forment dans la poudre métallique lors de l’atomisation. Lorsque le laser fait fondre la poudre, ces bulles pénètrent dans le bain de fusion. La plupart remontent à la surface, mais certaines restent piégées lors de la solidification du métal.
- Emplacement CT : Répartis sur toute la pièce, même à l’intérieur des plages de processus optimales.
4. Configuration du banc d’essai et du système de tomographie synchrotron
Gordon et al. ont effectué des tests d’impression contrôlés sur un EOS M290 machine utilisant un atomiseur à plasma Poudre EOS Ti-6Al-4V.
Paramètres de base et matrice
- Paramètres de base (exemple 1) : Puissance laser $P = 280\text{ W}$, Vitesse de balayage $V = 1200\text{ mm/s}$, Espacement des hachures $H = 140\ \mu\text{m}$, Épaisseur de couche $L = 30\ \mu\text{m}$.
- Matrice de test : 12 blocs cubiques ont été imprimés en ajustant $P$, $V$ et $H$ autour du réglage de base pour cartographier le risque LOF, le risque de trou de serrure et les limites de chevauchement de piste.
Détails de la microtomographie à rayons X par synchrotron (µSXCT)
- Facilité: Source de photons avancée (APS) du Laboratoire national d’Argonne.
- Taille des pixels 3D : Taille du voxel : 0,65 µm.
- Limite de détection : Diamètre de pore minimal résoluble $\approx 1,5\ \mu\text{m}$.
- Pourquoi c’est important : La tomographie synchrotron résout des détails minuscules inférieurs à 1 µm, permettant une différenciation physique claire entre les pores de gaz et les vides en forme de trou de serrure/LOF.
5. Modèles mathématiques physiques pour les limites de défauts
                 P-V PARAMETER SPACE & DEFECT BOUNDARIES
  Laser
  Power (P)
    ▲
    │  [Keyhole Porosity Zone]
    │  (High P, Low V -> Vapor Depression Collapse)
    │  ------------------------------------------------- Keyhole Boundary (Cunningham Angle)
    │
    │            =================================
    │            │     STABLE PROCESS WINDOW     │  <- Optimal Density
    │            │   (Gas Porosity Baseline)     │
    │            =================================
    │  ------------------------------------------------- LOF Boundary (Tang Geometric Model)
    │  [Lack-of-Fusion Zone]
    │  (Low P, High V -> Insufficient Overlap)
    └─────────────────────────────────────────────────────────► Scan Speed (V)
5.1 La limite de non-fusion
L’absence de chevauchement (LOF) se produit lorsque les pistes de balayage adjacentes ne se chevauchent pas latéralement ou verticalement. Gordon et al. ont utilisé le modèle de chevauchement géométrique de Tang : $$\left(\frac{H}{W_m}\right)^2 + \left(\frac{L}{D_m}\right)^2 \le 1$$
Où:
- $H$ = Espacement des hachures ($\mu\text{m}$)
- $W_m$ = Largeur de la zone de fonte ($\mu\text{m}$)
- $L$ = Épaisseur de la couche ($\mu\text{m}$)
- $D_m$ = Profondeur de la zone de fonte ($\mu\text{m}$)
Comment fonctionnent les mathématiques
- $\frac{H}{W_m}$ pistes chevauchement latéral. Si $H \ge W_m$, des espaces se forment entre les pistes côte à côte.
- $\frac{L}{D_m}$ pistes profondeur de refusion verticale. Si $L \ge D_m$, le laser ne parvient pas à pénétrer la couche précédente.
- Si la somme de leurs rapports au carré dépasse 1, des espaces non fondus se forment, créant des défauts LOF.
Calcul de la géométrie du bain de fusion à l’aide de la solution de Rosenthal
Pour estimer analytiquement la profondeur du bain de fusion $D_m$ sans découper les échantillons, utilisez l’équation de la source de chaleur ponctuelle de Rosenthal en 3D : $$D_m = \sqrt{\frac{2 P \eta}{\pi e \rho C_p V (T_m – T_0)}}$$
Où:
- $P$ = Puissance du laser ($\text{W}$)
- $\eta$ = Absorptivité du matériau ($\eta \approx 0,35 – 0,40$ pour le Ti-6Al-4V sous lasers à fibre)
- $e$ = constante d’Euler ($\approx 2.71828$)
- $\rho$ = Densité du matériau ($\approx 4430\text{ kg/m}^3$)
- $C_p$ = Capacité thermique massique ($\approx 526\text{ J/(kg}\cdot\text{K)}$)
- $V$ = Vitesse de balayage ($\text{m/s}$)
- $T_m$ = Point de fusion ($\approx 1660^\circ\text{C} = 1933\text{ K}$)
- $T_0$ = Température de base du lit de poudre ($\text{K}$)
En supposant une section transversale semi-circulaire simple pour le bain de fusion : $$W_m \approx 2 D_m$$
Résultats des tests
- Échantillon 9 (Hors des limites LOF) : Réglage à faible puissance et à vitesse élevée par rapport à l’espacement des hachures. La tomographie synchrotron a montré vides LOF irréguliers atteignant 0,34%.
- Échantillon 1 (Ligne de base, à l’intérieur de la limite) : Critère de Tangs respecté. La tomographie par rayonnement synchrotron a montré porosité LOF irrégulière inférieure à 0,0056% (une réduction de 60x).
5.2 La limite de porosité en trou de serrure
La forte puissance du laser, combinée à une faible vitesse, amène le processus en mode « trou de serrure ». Le métal se vaporise et la pression de recul creuse un trou profond dans le bain de liquide.
Gordon et al. ont appliqué le modèle d’instabilité de Cunningham basé sur l’imagerie par rayons X à haute vitesse. L’effondrement du trou de serrure est lié à l’angle d’inclinaison de la paroi avant ($\theta$) :$$\tan \theta = \frac{V}{v_{\text{forage}}}$$
Où:
- $V$ = Vitesse de balayage ($\text{mm/s}$)
- $v_{\text{drill}}$ = Vitesse de perçage laser dans le bain de fusion ($\text{mm/s}$)
Le seuil critique
Lorsqu’une énergie laser élevée crée une paroi frontale abrupte telle que : $$\theta < 53,5^\circ \quad \left(\text{ou } \tan \theta \le 1,35\right)$$
La paroi liquide s’effondre. Des vagues se propagent dans la cavité, pinçant les bulles de vapeur à leur base qui se transforment en cavités en forme de trou de serrure.
Résultats des tests
- Échantillon 2 (Haute puissance, faible vitesse) : Enfoncé profondément dans le territoire du trou de serrure. Enregistré par tomographie synchrotron des vides sphériques en forme de trou de serrure atteignant 0,67%, dominées par des trous ronds aux racines des pistes.
- Exemple 1 (Paramètres standard) : L’angle du trou de serrure est resté stable ; les vides ronds sont restés négligeables.
6. Comment l’espacement des trappes (H) affecte l’accumulation de chaleur
Modifier l’espacement des hachures $H$ affecte le chevauchement des pistes et déplace l’accumulation de chaleur sur les passages adjacents.
                           HATCH SPACING EFFECTS
                                     │
         ┌───────────────────────────┴───────────────────────────┐
         ▼                                                       ▼
┌─────────────────────────────────┐             ┌─────────────────────────────────┐
│     Hatch Spacing Too Large     │             │     Hatch Spacing Too Small     │
│          (H > W_m)              │             │          (H << W_m)             │
└────────────────┬────────────────┘             └────────────────┬────────────────┘
                 │                                               │
                 ▼                                               ▼
┌─────────────────────────────────┐             ┌─────────────────────────────────┐
│ Insufficient Transverse Overlap │             │ Severe Thermal Accumulation     │
│ -> Lack of Fusion Voids         │             │ -> Pushes Pool into Keyhole Zone│
└─────────────────────────────────┘             └─────────────────────────────────┘
Analyse des échantillons de test 10, 11 et 12
- Échantillons 10 et 11 (Espacement des hachures réduit) : Maintenir $P$ et $V$ constants tout en réduisant $H$ augmente le chevauchement des pistes. Cependant, les tests ont montré que Un espacement inhabituellement réduit entre les hachures augmente le nombre de pores ronds.. Les passages rapprochés piègent la chaleur locale, augmentant la température locale du lit $T_0$, approfondissant la profondeur de fusion $D_m$ et poussant les bassins de fusion stables dans l’effondrement du trou de serrure.
- Exemple 12 (espacement des hachures important) : L’augmentation de la hauteur de coulée ($H$) accélère la construction. Cependant, même lorsque les modèles mathématiques prévoient des limites de sécurité, les mouvements du liquide, les projections et les variations de tassement de la poudre peuvent parfois entraîner des lacunes dans la couche de remplissage.
Règles d’espacement des hachures :
- Évitez de paramétrer $H$ uniquement pour maximiser la vitesse de compilation.
- Évitez les espacements trop réduits qui emprisonnent la chaleur et provoquent l’effondrement du trou de serrure.
- Les modèles géométriques constituent une base solide ; ajoutez un marge de sécurité de 10 à 15 % pour l’impression dans le monde réel.
7. Comment les vides de gaz de la poudre se déplacent dans les pièces imprimées
Même dans des conditions de procédé optimales où les défauts de fabrication (LOF) et les vides en forme de trou de serrure disparaissent, les pièces imprimées conservent une faible porosité gazeuse résiduelle (environ 0,01 % à 0,05 %). Gordon et al. ont étudié la migration des gaz depuis la poudre d’alimentation jusqu’au métal fini.
                   POWDER-TO-PART GAS TRANSFER DYNAMICS
                                     │
 ┌───────────────────────────────────┴───────────────────────────────────┐
 │ 1. Atomized Feedstock Powder with Trapped Gas Pockets                 │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ 2. Powder Pulled into Laser Melt Pool (Denudation & Melting)          │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ 3. Bubble Dynamics: Buoyancy vs. Marangoni Flow vs. Solidification    │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                     ┌───────────────┴───────────────┐
                     ▼                               ▼
     ┌───────────────────────────────┐ ┌───────────────────────────────┐
     │ ~90% Gas Bubbles Escape       │ │ ~10% Trapped as Gas Pores     │
     │ through Melt Pool Surface     │ │ in Final Solidified Part      │
     └───────────────────────────────┘ └───────────────────────────────┘
7.1 Atomisation par plasma (PA) vs. Poudre PREP
L’étude a testé deux types de poudre de Ti-6Al-4V :
- Poudre atomisée au plasma EOS (PA)
- Poudre du procédé PREP (Plasma Rotating Electrode Process)
Mathématiques d’échelle du vide gazeux
Le volume des pores $V_p$ et le rayon $r_p$ suivent la géométrie standard d’une sphère : $$V_p = \frac{4}{3}\pi r_p^3 \implies r_p = \left(\frac{3 V_p}{4\pi}\right)^{1/3}$$
Pour la poudre PREP, une relation de type loi de puissance relie le rayon des pores gazeux internes $r_{\text{pore}}$ au rayon des particules de poudre hôte $r_{\text{particle}}$:$$r_{\text{pore}} \propto r_{\text{particle}}^\beta \quad (\text{où } \beta \approx 0,34)$$
- Caractéristiques de la poudre PREP : Moins de vides gazeux au total, mais les pores individuels piégés sont légèrement plus grands.
- Caractéristiques de la poudre PA : Nombre total de vides plus élevé, mais la taille des pores ne montre aucun lien clair avec la taille des particules en raison du piégeage des gaz lors de l’atomisation par pulvérisation.
7.2 La règle d’évasion des 90 %
Des examens radiographiques à haute vitesse ont montré que Environ 90 % des bulles de gaz internes s’échappent lorsque le métal est liquide..
- Lorsque la poudre remplie de gaz fond, les forts courants de liquide et la poussée d’Archimède entraînent les bulles de gaz vers la surface où elles éclatent.
- Cependant, environ 10 % restent piégés. lorsque des taux de congélation rapides ($10^5 – 10^6\text{ K/s}$) capturent les bulles avant qu’elles n’atteignent la surface.
Tailles maximales des pores piégés
- Pièces en poudre PA : Diamètre du plus grand pore de gaz piégé $\approx 15 – 20\ \mu\text{m}$.
- Pièces de poudre PREP : Diamètre du plus grand pore de gaz piégé $\approx 10 – 15\ \mu\text{m}$.
Pour les composants critiques en matière de fatigue, le réglage des paramètres ne représente que la moitié du travail : l’utilisation de poudres PREP à faible porosité ou de matières premières dégazées est essentielle pour des performances optimales.
8. Tableau récapitulatif des données expérimentales
Voici une comparaison côte à côte des principaux blocs d’échantillons de Gordon et al. (2020) :
| ID de l’échantillon | Puissance laser $P$ (W) | Vitesse de balayage $V$ (mm/s) | Espacement des hachures $H$ ($\mu\text{m}$) | Emplacement sur la carte des processus | Défaut principal observé | Porosité mesurée par tomodensitométrie |
|---|---|---|---|---|---|---|
| Échantillon 1 | 280 (Ligne de référence) | 1200 | 140 | Fenêtre stable | Pores à gaz mineurs | $< 0,0056\%$ (LOF) |
| Échantillon 2 | Haut $P$ | Faible $V$ | 140 | Zone du trou de serrure | cavités rondes en forme de trou de serrure | $\sim 0,67\%$ (Sphérique) |
| Échantillon 9 | Faible $P$ | Haut $V$ | 140 | Zone de manque de fusion | Cavités LOF irrégulières | $\sim 0.34\%$ (Irrégulier) |
| Échantillon 10 | 280 | 1200 | Serré | Accumulation de chaleur | Trou de serrure / cavités rondes | Nombre élevé de sphéroïdes |
| Échantillon 11 | 280 | 1200 | Modéré | Accumulation de chaleur | Vides en trou de serrure modérés | Nombre moyen de sphéroïdes |
| Échantillon 12 | 280 | 1200 | Large | Près de la frontière de la LOF | Cavités LOF mineures | Niveau de bruit faible à moyen |
9. 5 étapes pour sélectionner les paramètres LPBF sans tâtonnement
                  5-STEP PROCESS OPTIMIZATION WORKFLOW
                                     │
 ┌───────────────────────────────────┴───────────────────────────────────┐
 │ STEP 1: Analytical LOF Boundary Screening                             │
 │ Calculate D_m & W_m via Rosenthal Model; apply Tang Criterion.      │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ STEP 2: Keyhole Instability Limit Evaluation                          │
 │ Evaluate V/v_drill ratio; enforce Keyhole angle threshold > 53.5°.   │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ STEP 3: Hatch Spacing & Thermal Accumulation Balancing                │
 │ Set H to preserve 15-20% overlap margin without excessive heat build.│
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ STEP 4: Raw Feedstock Powder Quality Audit                            │
 │ Conduct CT or pycnometry on powder; prefer PREP for critical parts.   │
 └───────────────────────────────────┬───────────────────────────────────┘
                                     │
                                     ▼
 ┌───────────────────────────────────────────────────────────────────────┐
 │ STEP 5: Targeted Micro-CT & Metallographic Verification              │
 │ Print narrow test matrix in predicted DSPM window to verify density.  │
 └───────────────────────────────────────────────────────────────────────┘
Étape 1 : Filtrer la limite LOF
- Collectez les valeurs thermiques des matériaux ($\rho, C_p, T_m, \eta$).
- Estimez la profondeur $D_m$ et la largeur $W_m$ à travers les paires candidates $P$ et $V$ avec l’équation de Rosenthal 3D.
- Supprimer les paramètres qui dépassent la limite de Tangs : $\left(\frac{H}{W_m}\right)^2 + \left(\frac{L}{D_m}\right)^2 > 0.85$ (y compris un facteur de sécurité de 15 %).
Étape 2 : Vérifier les limites du trou de serrure
- Calculer la vitesse de perçage $v_{\text{drill}}$ et l’angle de la paroi avant $\theta$.
- Supprimez les paramètres où l’angle du trou de serrure tombe en dessous de 53,5^\circ$ (tan\theta \le 1,35$).
Étape 3 : Équilibrer l’espacement des trappes
- Réglez l’espacement des hachures $H$ pour maintenir un rapport de chevauchement latéral $H/W_m \approx 0,6 – 0,75$.
- Utilisez la rotation du vecteur de balayage (67°) pour éviter de piéger la chaleur dans des zones locales.
Étape 4 : Audit de la qualité de la poudre
- Tester la teneur en gaz des lots de poudre à l’aide de la tomographie par cohérence optique (CT) ou de la pycnométrie.
- Choisissez la poudre PREP ou atomisée sous vide pour les applications à haute fatigue.
Étape 5 : Vérifier les paramètres finaux
- Imprimez un petit ensemble de test (5 à 8 blocs plutôt que des dizaines) à l’intérieur de votre fenêtre DSPM calculée.
- Confirmer la densité à l’aide du test d’Archimède, de coupes optiques ou de la microtomographie.
10. Foire aux questions (FAQ)
Quelle est la différence entre le défaut de fusion et la porosité en trou de serrure en impression 3D ?
Les défauts de fusion sont de grandes cavités irrégulières dues à une chaleur laser insuffisante et à un mauvais recouvrement des cordons de soudure. Les pores en forme de trou de serrure sont des cavités rondes qui se forment lorsqu’une forte puissance laser crée un trou profond qui s’effondre et emprisonne du gaz au fond du bain de fusion.
Comment prévenir la porosité gazeuse dans les pièces LPBF ?
La porosité gazeuse provient directement des grains de poudre creux. On peut la réduire en utilisant une poudre PREP de haute qualité, une matière première dégazée sous vide ou en optimisant les paramètres laser afin de maintenir le bain de fusion ouvert suffisamment longtemps pour permettre l’échappement des bulles de gaz.
Pourquoi la densité d’énergie volumique (VED) n’est-elle pas fiable pour le réglage des paramètres LPBF ?
VED considère quatre paramètres différents (P, V, H, L) comme une seule valeur numérique. Deux configurations différentes peuvent partager la même valeur VED tout en produisant des formes de bain de fusion totalement différentes, ce qui peut entraîner un manque de fusion dans une pièce et un affaissement du trou de serrure dans l’autre.
Quelle résolution de tomodensitométrie est nécessaire pour détecter les défauts LPBF ?
La tomographie par ordinateur standard de laboratoire peut détecter de grandes cavités LOF et des cavités en trou de serrure jusqu’à 10 à 20 µm. La détection de petits pores gazeux (1,5 à 10 µm) nécessite une tomographie par ordinateur à rayons X synchrotron avec des tailles de voxel d’environ 0,65 µm.
Références techniques et citation
Pour citer l’article de recherche référencé dans ce guide :
@article{gordon2020defect,
  title={Defect structure process maps for laser powder bed fusion additive manufacturing},
  author={Gordon, Jerard V and Narra, Sneha P and Cunningham, Ross W and Liu, He and Chen, Hangman and Suter, Robert M and Beuth, Jack L and Rollett, Anthony D},
  journal={Additive Manufacturing},
  volume={36},
  pages={101552},
  year={2020},
  publisher={Elsevier},
  doi={10.1016/j.addma.2020.101552}
}
Pour des conseils techniques, l’optimisation des paramètres de procédé LPBF ou la mise en œuvre de jumeaux numériques, contactez-nous. Felix Lee et l’équipe d’ingénierie de Forgecise.com.